仿生机器人以翼帆空投偏远水域
新加坡科技设计大学团队开发了ALBATROSS机器人,它能像枫树种子一样自旋下落入水,扶正后以翼帆借风航行,为偏远海域的长期监测提供新方案。
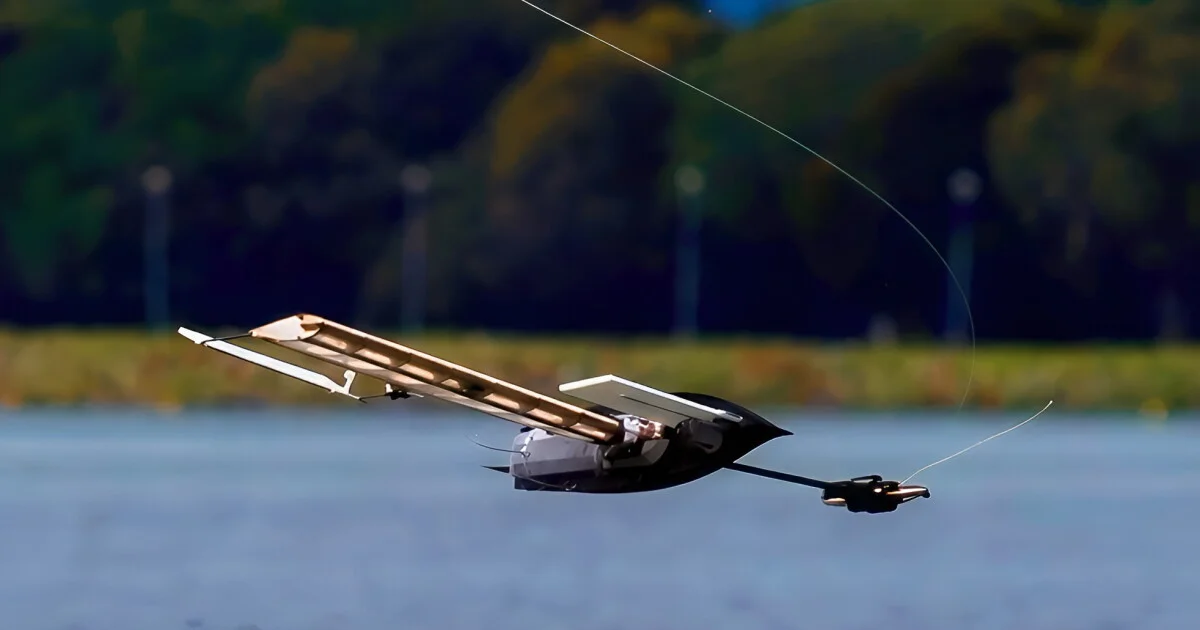
“像枫树种子一样飘落,像帆船一样航行”——这句听起来像拳王阿里的名言,其实描述的是一种全新的机器人平台:它能被飞机快速投放到偏远水域,并长期留在那里监测环境。
新加坡科技设计大学(SUTD)的研究团队把这个平台命名为 ALBATROSS,全称是“带浮力自旋帆式传感器的空中着陆器”(Airborne Lander with Buoyant AuToROtating Sailing Sensor)。它是一个仿生概念机器人平台:可从飞机上空投至偏远水域,落水后自行扶正,然后利用风能自主航行。研究人员表示,现款原型机未来有望一次在海上停留数周,持续监测环境状况。
船慢、飞机短,各有短板
在茫茫大海上监测偏远区域是一个特殊的难题。船只和其他水面载具可以在目标海域长时间巡航并收集数据,但从投放点航行到目的地往往耗时很久;飞机能较快抵达目的地,却无法像水面平台那样长期驻留。研究团队提出的方案,正是想兼取两者之长。
SUTD 工程产品开发学组副主任 Foong Shaohui 教授解释说:“水面系统的好处是能留在海上,但受限于抵达目标位置所需的时间。有了 ALBATROSS,我们希望把两者的优势结合起来:用空中投放的速度快速抵达偏远水域,再用帆行的耐力在那里长期监测。”
一副翼帆,兼顾减速与航行
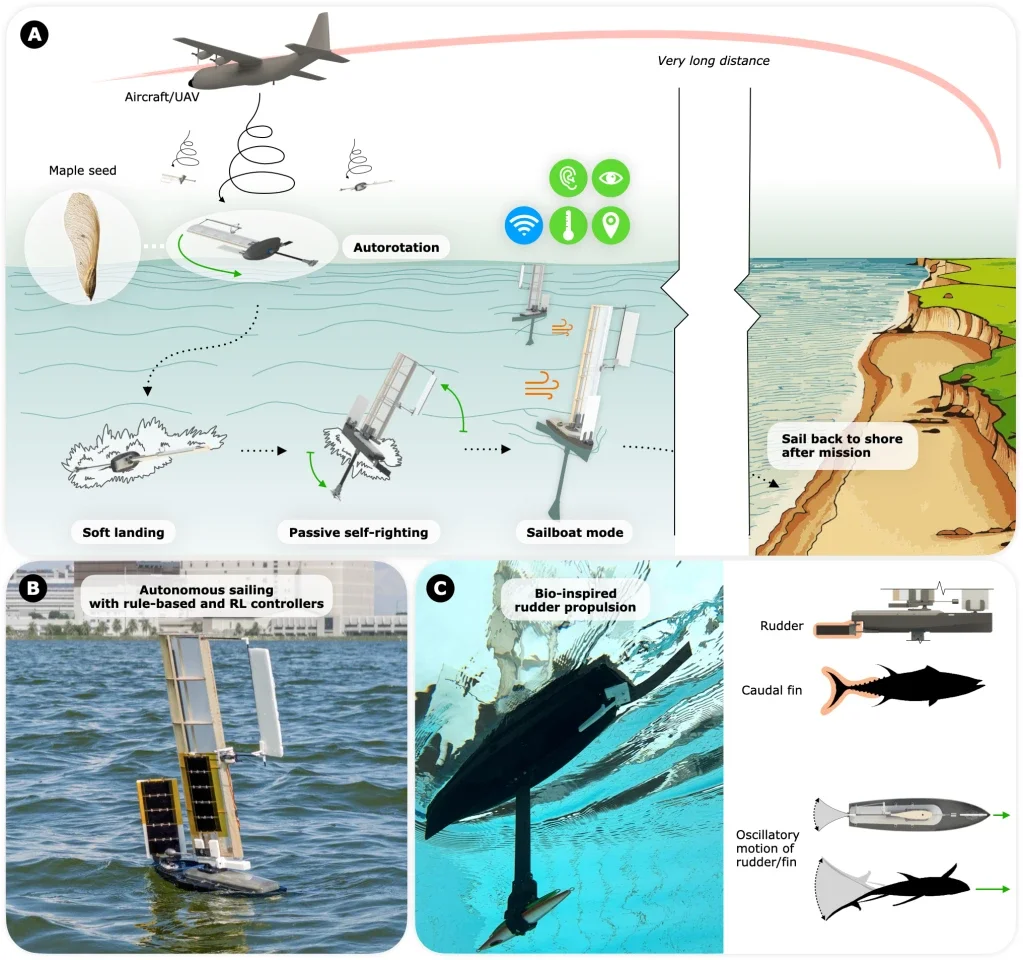
在实际场景中,飞机携带 ALBATROSS 飞越开阔水域,在指定区域投放。平台装有两片刚性翼帆,它们既能减缓空中下落速度,又能在水面上提供动力,因此无需另配降落伞或着陆机构。
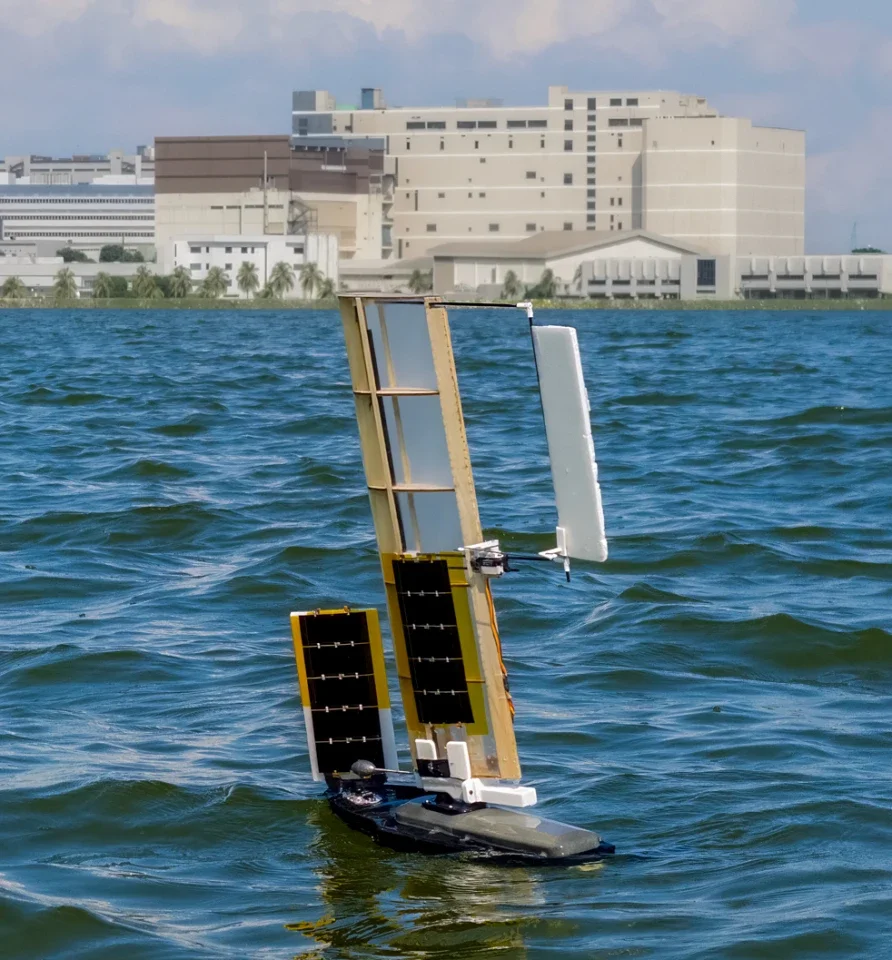
下降过程中,翼帆像枫树种子一样被动自旋,使平台减速并保持稳定。落水后,平台依靠自身重量分布自动扶正,翼帆随即转为帆,借风力移动。机器人还配有一副受鱼尾启发的舵来控制方向。
论文第一作者 Shane Kyi Hla Win 博士说:“我们设计 ALBATROSS 的思路是利用环境,而不是对抗环境。它靠被动自旋穿过空气,靠重量分布在水中扶正,然后借风移动。这种简洁性有望带来成本更低、更易扩展的传感平台,去往难以抵达的地方。”该论文发表在 Science Robotics 上。
测试:150米空投,约3小时航行
完全入水后,ALBATROSS 仅靠三个执行器和三个导航传感器,就能在设定的航点之间自主导航。为验证这一概念,研究人员从 150 米(492 英尺)高空释放了一台原型机。它在下降中保持稳定,以较低的冲击力落水,随后自主扶正并开始航行。团队估算,若没有自旋系统,同类平台落水时承受的冲击能量将高出约 18.5 倍。
在新加坡的水库试验中,一台更大的 ALBATROSS 原型机最高航速约 1 公里/小时(0.62 英里/小时),连续运行约三小时,用板载传感器采集湿度、热量水平和风向数据。研究人员认为,该平台可用于环境监测、气候变化研究、搜救和海上安全等领域;其风力驱动方式使长时间任务只需消耗很少的能量。
下一步:从静水走向外海
到目前为止,ALBATROSS 只在受控测试环境中运行,尚未在真实开阔水域的严苛条件下接受检验。研究人员将“为真实环境测试做好准备”列为项目的下一阶段。
Foong 教授表示:“下一步是把我们在静水环境中验证的设计原则推广到公海作业,这意味着要让平台更坚固、更耐用,能应对更恶劣的海洋环境。”
未来的版本还计划配备更丰富的传感器,例如水下传感器和声呐,以及容量更大的储能系统。
来源:新加坡科技设计大学(经 EurekAlert)


讨论
0 条评论